
kiến thức về KEB
Cẩm nang Combivert S6 cho hệ động cơ tuyến tính hiệu suất cao

Th3
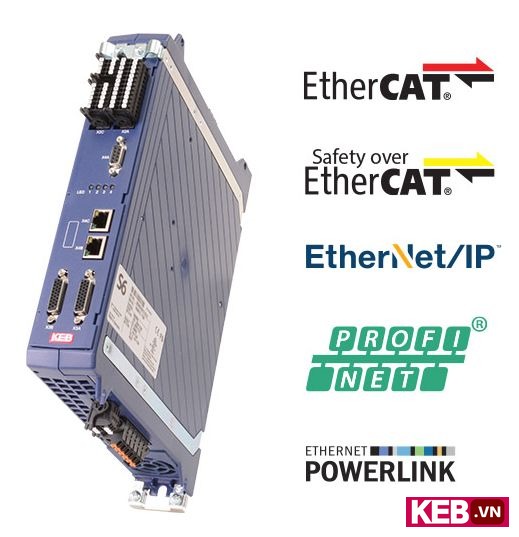
Combivert S6 là giải pháp điều khiển servo hiện đại, phù hợp cho cả động cơ quay và động cơ tuyến tính. Bản tóm tắt sau đây nêu rõ năng lực chủ đạo, lợi ích ứng dụng và các bước cơ bản để vận hành động cơ tuyến tính bằng bộ drive này. Nội dung tiếp theo hướng dẫn chi tiết về nguyên lý hoạt động của động cơ tuyến tính, cách tích hợp Combivert S6, cấu hình encoder, quy trình hiệu chỉnh và các tiêu chí chọn drive phù hợp cho hệ của bạn.
Khái niệm cơ bản về động cơ tuyến tính
Động cơ tuyến tính tạo ra lực thẳng hàng thay vì mô-men quay. Về bản chất, đây là một động cơ servo quay được “xếp phẳng”. Phần có nam châm vĩnh cửu trên rotor trong thiết kế quay trở thành thành phần cố định của động cơ tuyến tính. Phần cuộn dây từ trên stato trở thành phần di chuyển. Khi cấp điện 3 pha cho cuộn dây, trường từ tương tác với nam châm để sinh lực hướng dọc theo thân motor. Kết quả là chuyển động thẳng, với độ chính xác và tốc độ cao, loại bỏ hoặc giảm nhu cầu cơ cấu truyền biến đổi cơ khí như vít me hay dây curoa.
Ưu điểm kỹ thuật khi dùng động cơ tuyến tính trong máy công nghiệp
Động cơ tuyến tính mang lại nhiều lợi thế cho thiết kế máy móc. Bạn có thể mong đợi:
- Độ đáp ứng nhanh, gia tốc cao và kiểm soát vị trí chính xác.
- Loại bỏ ma sát và sai số cơ khí do truyền động trung gian.
- Khả năng vận hành ở tốc độ lớn với độ lặp lại tốt cho các trục NC.
- Giảm hao mòn cơ khí, từ đó giảm chi phí bảo trì dài hạn.
Tuy nhiên động cơ tuyến tính cũng đặt ra các thách thức về tản nhiệt, quản lý lực đẩy tĩnh, và hiện tượng cogging nếu sử dụng loại có lõi. Những yếu tố này cần được tính toán trong giai đoạn lựa chọn và thiết kế hệ thống.
Kiến trúc và nguyên lý hoạt động chuyên sâu
Nguyên tắc vận hành dựa trên lực Lorentz và tương tác giữa cuộn dây chạy từ và trường nam châm. Các thông số quan trọng bạn cần nắm:
- Từ thông tuyến tính hoặc lực trên mỗi ampere, là hệ số mô tả hiệu suất chuyển đổi năng lượng điện thành lực cơ.
- Độ dài tác dụng hay stroke, quyết định quãng đường di chuyển có thể sử dụng được.
- Độ nhạy nhiệt, cần để tính công suất liên tục và công suất đỉnh theo chu kỳ tải.
- Đặc tính cogging và lực không đều nếu motor có lõi sắt, ảnh hưởng đến độ mượt chuyển động ở tốc độ thấp.
Trong ứng dụng, bạn thường chuyển các thông số quay truyền thống sang đại lượng tuyến tính. Ví dụ, tốc độ góc 1 vòng/s tương đương với vận tốc tuyến tính = bước từ tính nhân số vòng trên mét. Việc chuyển đổi này cần chính xác để drive hiểu đúng mối quan hệ giữa đơn vị lệnh và chuyển động thực tế.
Vai trò của Combivert S6 trong điều khiển động cơ tuyến tính
Combivert S6 cung cấp nền tảng điều khiển lực, tốc độ và vị trí cho động cơ tuyến tính. Drive này hỗ trợ nhiều loại feedback và giao tiếp công nghiệp. Điểm mạnh nổi bật:
- Khả năng điều khiển cả động cơ AC cảm ứng, động cơ PM và động cơ tuyến tính.
- Hỗ trợ nhiều chuẩn encoder như EnDAT, SSI, SinCos, cùng các giao tiếp fieldbus phổ biến.
- Cấu hình thông số chuyên sâu cho phép mô phỏng đặc tính quay khi chuyển sang hệ tuyến tính.
- Khả năng vận hành không encoder trong một số trường hợp, giúp giảm chi phí hệ thống khi độ chính xác không quá khắt khe.

Các bước chuẩn bị trước khi kết nối và chạy thử
Chuẩn bị đúng giúp bạn rút ngắn thời gian hiệu chỉnh. Trình tự nên theo các bước sau:
- Xác định các thông số motor: lực đỉnh, lực liên tục, stroke, hệ số lực trên ampere, điện trở cuộn, và nhiệt độ tối đa cho phép.
- Kiểm tra cơ khí: dẫn hướng, xích cáp, ống bảo vệ, hệ thống làm mát nếu cần.
- Chọn encoder phù hợp với yêu cầu vị trí và băng thông. Ghi chú loại và độ phân giải.
- Lập bản đồ đơn vị: chuyển đổi mm sang counts hoặc mm/s sang counts/s để drive và PLC dùng chung một hệ số.
- Kết nối nguồn, bus DC và dây tín hiệu theo sơ đồ nhà sản xuất. Đảm bảo nối đất đúng chuẩn để tránh nhiễu.
Thiết lập thông số trên Combivert S6 cho động cơ tuyến tính
Việc cấu hình yêu cầu chuyển một số tham số truyền thống từ hệ quay sang tương ứng tuyến tính. Những thao tác chính:
- Nhập hệ số tỉ lệ: lực trên ampere và số xung encoder trên milimét.
- Thiết lập giới hạn lực, tốc độ và hành trình để bảo vệ cơ cấu.
- Chọn loại encoder trong menu: EnDAT hoặc SSI, kích hoạt SinCos nếu dùng.
- Cấu hình vòng điều khiển dòng, tốc độ và vị trí theo thứ tự tăng dần băng thông.
- Thêm bộ lọc chống dao động cơ học nếu thấy cộng hưởng trong phổ tần.
KEB có sẵn các thuật toán chuyển đổi và công cụ tính toán để hỗ trợ bước này. Kỹ sư ứng dụng thường cung cấp bảng tính chuyển đổi từ thông số motor tuyến tính sang các tham số drive cần nhập.
Chiến lược điều khiển và hiệu chỉnh
Để đạt hiệu suất tối ưu, bạn cần đồng bộ điều chỉnh ba vòng điều khiển chính. Trình tự hiệu chỉnh an toàn và hiệu quả thường như sau:
- Hiệu chỉnh vòng dòng: đảm bảo khả năng theo dõi dòng động cơ mà không rung.
- Hiệu chỉnh vòng tốc độ: đặt băng thông vừa đủ để theo dõi vận tốc mà không kích thích cộng hưởng.
- Hiệu chỉnh vòng vị trí: tăng dần hệ số P và D, dùng feedforward để giảm lệ thuộc vào feedback.
Nếu có cộng hưởng cơ học, áp dụng notch filter tại tần số cộng hưởng hoặc dùng kỹ thuật dither giảm rung. Trong nhiều ứng dụng, các thông số feedforward lực và vận tốc giúp giảm sai số theo dõi khi di chuyển nhanh.
Loại encoder và các lựa chọn phản hồi vị trí
Combivert S6 hỗ trợ nhiều loại encoder phổ biến. Lựa chọn đúng sẽ ảnh hưởng trực tiếp đến khả năng lặp lại và tốc độ phản hồi:
- EnDAT: cung cấp độ phân giải cao và dữ liệu bổ sung về nhiệt độ, phù hợp cho hệ cần độ chính xác cao.
- SSI: giao thức đơn giản, phù hợp cho các hệ cần tin cậy và dễ tích hợp.
- SinCos: cho phép tương tác mượt ở tốc độ thấp khi sử dụng bộ biến đổi tương tự sang số có độ phân giải cao.
- Encoderless: tùy chọn trong trường hợp chi phí hoặc môi trường không cho phép gắn encoder, nhưng yêu cầu điều kiện tải và trọng lượng ổn định.

Các tình huống ứng dụng thực tế
Đã có nhiều dự án sử dụng Combivert S6 cho động cơ tuyến tính trong các ngành khác nhau. Một số ví dụ tiêu biểu:
- Máy in 3D lớn, nơi yêu cầu dịch chuyển trục Z hoặc trục in có độ chính xác cao và tốc độ thay đổi lớn.
- Máy gia công gỗ và kim loại với trục di chuyển của bàn hoặc dao cắt, cần mô-men chính xác và phản hồi nhanh khi cắt.
- Cơ cấu pick-and-place tốc độ cao, nơi động cơ tuyến tính trực tiếp giảm khối lượng hệ truyền và tăng vòng đời bảo trì.
- Hệ truyền sản phẩm trong tự động hóa đóng gói, tận dụng stroke dài và kiểm soát vị trí lặp lại.
Các nhà cung cấp motor tuyến tính phổ biến được tích hợp trong những dự án này bao gồm Parker Hannifin và LinMot. KEB từng phối hợp thử nghiệm với các loại motor nêu trên để tối ưu cài đặt drive cho từng model.
Hướng dẫn khởi động và kiểm tra lần đầu
Quy trình khởi động an toàn và có hệ thống gồm các bước sau đây:
- Kiểm tra tiếp xúc đất, nguồn DC và cầu đấu. Đảm bảo điện áp và pha đúng theo tài liệu kỹ thuật.
- Thiết lập thông số cơ bản trong S6, gồm loại motor, số xung trên mm, và giới hạn lực.
- Chạy kiểm tra không tải ở tốc độ thấp để xác minh chiều chuyển động và độ mượt.
- Thực hiện bài kiểm tra vị trí đơn giản, ví dụ di chuyển từ 0 đến trung điểm và trở về, kiểm tra sai lệch điểm dừng.
- Tăng dần tải và tốc độ, giám sát nhiệt độ motor và drive, điều chỉnh thông số bảo vệ nếu cần.
Gợi ý xử lý sự cố thường gặp
Dưới đây là các vấn đề phổ biến và biện pháp khắc phục thực tế:
- Rung hoặc cộng hưởng: giảm băng thông vòng tốc, thêm notch filter, kiểm tra cứng chắc của dẫn hướng.
- Lỗi vị trí lặp lại kém: kiểm tra encoder, tăng độ phân giải hoặc dùng bộ lọc phần tử để lọc nhiễu.
- Sụt áp hoặc quá nhiệt: kiểm tra nguồn, phân bổ công suất, đảm bảo hệ thống làm mát cho motor và drive.
- Không đồng bộ đơn vị: xác thực hệ số chuyển đổi mm sang counts, kiểm tra cài đặt trong PLC.
- Khởi động chậm hoặc giật khi chạy: thêm feedforward vận tốc và lực, điều chỉnh thông số PID vị trí.
Tiêu chí lựa chọn drive và motor cho hệ tuyến tính
Khi chọn drive và motor, bạn cần cân nhắc đồng thời các yếu tố sau để đạt được hiệu suất mong muốn:
- Lực liên tục và lực đỉnh cần thiết cho quá trình công việc.
- Chiều dài stroke để xác định model motor phù hợp.
- Nhiệt độ hoạt động và khả năng tản nhiệt, đặc biệt trong môi trường khép kín.
- Yêu cầu feedback: độ phân giải và tần số cập nhật.
- Môi trường hoạt động: độ ẩm, bụi, nhiễu điện từ, tác động cơ khí.
- Tích hợp hệ thống: giao tiếp fieldbus, khả năng lập trình và hỗ trợ từ nhà cung cấp.
Vận hành lâu dài và bảo trì
Bảo trì định kỳ bảo đảm hệ tuyến tính hoạt động ổn định. Những điểm cần lưu ý:
- Kiểm tra tình trạng dẫn hướng và ốc dẫn nếu có cơ chế phụ trợ.
- Kiểm tra tình trạng cáp và đầu nối encoder để tránh lỗi tín hiệu do mòn hoặc gập.
- Giám sát nhiệt độ motor, đặc biệt khi tải liên tục cao.
- Cập nhật firmware drive theo khuyến cáo nhà sản xuất để nhận được cải tiến điều khiển.
- Lưu trữ hồ sơ hiệu chỉnh và nhật ký lỗi để đối chiếu khi cần bảo trì.
Hỗ trợ kỹ thuật và tài liệu tham khảo
Nếu bạn cần trợ giúp chuyển đổi thông số hoặc chọn drive phù hợp, liên hệ kỹ sư ứng dụng của nhà cung cấp. Họ có thể:
- Phân tích dữ liệu motor và tải, tính toán công suất và yếu tố bảo vệ.
- Cung cấp bảng tính chuyển đổi từ dữ liệu quay sang dữ liệu tuyến tính.
- Hướng dẫn từng bước khi cấu hình S6 cho loại motor cụ thể.
Đề xuất bước tiếp theo cho dự án của bạn
Bắt đầu bằng việc thu thập đầy đủ thông số motor và yêu cầu quá trình. Gửi bản vẽ cơ khí và đặc tả tải cho nhà cung cấp. Yêu cầu hỗ trợ lập bảng thông số drive dự kiến và kịch bản khởi động thử nghiệm. Với các hệ cần độ chính xác cao, hãy lên kế hoạch thử nghiệm thực tế trên mẫu nhỏ trước khi triển khai loạt.
Thông tin liên quan và bài đọc mở rộng
Để hiểu sâu hơn về động cơ tuyến tính, bạn có thể tìm đọc các tài liệu chuyên môn về:
- Đặc tính cogging và biện pháp giảm ảnh hưởng.
- Phân tích nhiệt cho động cơ tuyến tính có lõi và không lõi.
- Chiến lược điều khiển vị trí với feedforward lực và phương pháp bù quán tính.
Đội ngũ ứng dụng có thể cung cấp ví dụ cấu hình cho các mẫu Parker Hannifin và LinMot nếu bạn cần tham khảo.
