
kiến thức về KEB
Giải pháp đồng bộ biến tần VFD cho chuyển động công nghiệp chính xác

Th3
Biến tần VFD ngày càng xuất hiện dày đặc trong nhà máy, từ quạt, bơm, máy nén đến các cụm máy cần chuyển động chính xác. Khi hệ thống chỉ có một động cơ, bạn thường chỉ cần cấu hình cơ bản là chạy ổn định. Nhưng khi có nhiều trục, nhiều động cơ cùng kéo, cùng chạy theo tỷ lệ, yêu cầu đồng bộ tăng mạnh. Bài viết này giúp bạn hiểu rõ sự khác nhau giữa bài toán một trục và nhiều trục, đồng thời đi sâu vào cấu hình master-follower để đồng bộ chuyển động nhanh, chính xác, dễ triển khai.
Khi nào hệ thống chỉ cần một trục, khi nào phải phối hợp nhiều trục?
Trong công nghiệp, bạn sẽ gặp hai nhóm bài toán chính. Nhóm thứ nhất là mỗi động cơ làm việc độc lập, không cần “nhìn” động cơ khác. Nhóm thứ hai là nhiều động cơ phải phối hợp như một đội, cùng tốc độ hoặc cùng vị trí góc, để tránh lệch, kẹt cơ khí, rách vật liệu hoặc sai số sản phẩm.
Việc xác định đúng nhóm ngay từ đầu giúp bạn chọn đúng kiến trúc điều khiển, đúng phần cứng phản hồi, và quan trọng nhất là tránh phải sửa lại sau khi chạy thử. Thực tế, nhiều dự án tốn thời gian nhất không phải vì biến tần “khó”, mà vì chọn sai cách đồng bộ cho bài toán.
Ứng dụng một trục: cấu hình gọn, dễ vận hành
Với ứng dụng một trục, mỗi biến tần điều khiển một động cơ và tự chịu trách nhiệm cho tốc độ, mô-men, tăng giảm tốc. Bạn không cần truyền setpoint cho biến tần khác, cũng không phải lo sai lệch giữa các trục. Đây là cấu hình phổ biến trong:
- Bơm cấp nước, bơm tuần hoàn, bơm tăng áp.
- Quạt hút, quạt cấp gió, quạt làm mát.
- Máy nén, máy khuấy, máy nghiền nhỏ quy mô đơn.
Lợi thế lớn nhất là độ đơn giản. Ít tín hiệu liên kết, ít điểm lỗi. Kỹ thuật vận hành cũng dễ nắm: đặt tần số hoặc đặt tốc độ, cài ramp, cài giới hạn dòng, thêm PID nếu cần giữ áp suất hoặc lưu lượng.
Điểm cần lưu ý là “đơn giản” không đồng nghĩa với “không cần tối ưu”. Nếu tải thay đổi nhanh, bạn vẫn nên cân nhắc chế độ điều khiển phù hợp (V/f, sensorless vector, closed-loop) để tránh tụt tốc hoặc quá dòng khi tải tăng đột ngột.
Ứng dụng nhiều trục: cần chiến lược phối hợp rõ ràng
Với ứng dụng nhiều trục, bạn có từ hai động cơ trở lên cùng tham gia tạo chuyển động cho một quy trình. Khi đó, yêu cầu có thể nằm ở một hoặc nhiều mức:
- Phối hợp mức logic: trục A chạy thì trục B mới được chạy, hoặc B phải chạy trước A vài giây.
- Phối hợp theo tốc độ: trục B luôn chạy bằng 50% tốc độ trục A, hoặc theo tỷ lệ thay đổi theo công thức.
- Phối hợp theo vị trí: trục B phải “đi đúng góc” so với trục A, không tích lũy sai số theo thời gian.
Để thực hiện phối hợp, bạn có nhiều lựa chọn. Cách đơn giản là I/O rời rạc (điều khiển chạy, dừng, chọn cấp tốc độ). Cao hơn là truyền thông (fieldbus) để gửi setpoint và trạng thái. Cao nhất là đồng bộ dựa trên phản hồi encoder, thường dùng trong master-follower khi yêu cầu bám sát theo thời gian thực.
Master-follower là gì và vì sao phù hợp cho bài toán đồng bộ chuyển động?
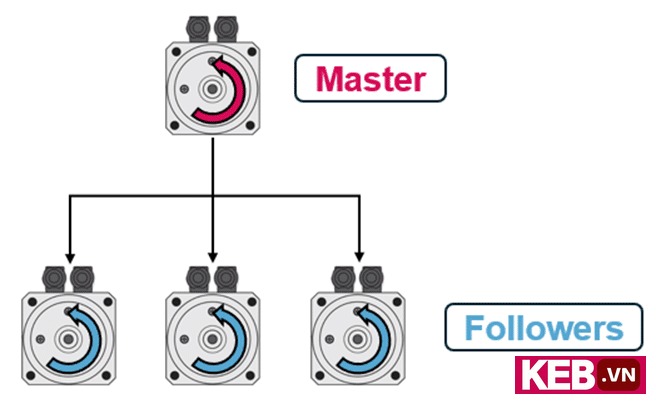
Master-follower là cấu hình trong đó một biến tần đóng vai trò “master”, tạo ra tham chiếu chuyển động, còn một hoặc nhiều biến tần “follower” bám theo tham chiếu đó. Tham chiếu có thể là tốc độ, vị trí góc, hoặc xung encoder mô phỏng. Mục tiêu là các trục chạy đồng nhịp để hệ cơ khí không bị cưỡng bức, không vênh, không trượt ngoài ý muốn.
Trong thực tế, bạn sẽ gặp nhiều tình huống mà nếu dùng một động cơ lớn thì khó, đắt hoặc không tối ưu. Ví dụ một cơ cấu dài cần nhiều điểm kéo, một băng tải cần lực kéo phân bố đều, hoặc một cụm nâng cần nhiều động cơ để tránh xoắn. Khi đó, master-follower giúp chia tải và giữ chuyển động đồng bộ.
Lưu ý thuật ngữ: trong tài liệu kỹ thuật, bạn có thể thấy “master-slave”. Bài viết dùng “master-follower” để nhấn mạnh chức năng bám theo đồng bộ chuyển động.

Lợi ích thực tế khi triển khai master-follower trong nhà máy
Khi bạn chuyển từ ghép cơ khí thuần (nhông xích, bánh răng, trục các-đăng, dây đai) sang đồng bộ điện tử bằng master-follower, bạn đổi “ràng buộc cứng” thành “ràng buộc bằng phần mềm”. Kết quả thường thấy là dễ chỉnh, dễ mở rộng, và giảm rủi ro mài mòn cơ khí ở các khớp truyền động.
- Linh hoạt trong phần mềm: bạn chỉnh tỷ lệ truyền điện tử (virtual gear) và chiều quay ngay trên tham số. Khi đổi sản phẩm, đổi định mức tốc độ, hoặc đổi tỷ lệ kéo, bạn không phải thay puly, bánh răng, hoặc bố trí lại cơ cấu.
- Dễ mở rộng và thay thế: khi cần thêm một trục follower hoặc thay một động cơ khác hãng, bạn chủ yếu làm lại tham số và kiểm tra phản hồi, thay vì phải gia công lại hệ truyền động. Điều này hữu ích với dây chuyền có nâng cấp theo giai đoạn.
- Chia mô-men, giảm tải tập trung: nhiều động cơ cùng gánh tải giúp bạn tránh dồn lực vào một điểm. Bạn có thể dùng các động cơ nhỏ hơn, dễ mua hơn, dễ bảo trì hơn. Đồng thời, nếu một trục có dấu hiệu quá tải, hệ thống dễ phát hiện sớm qua dòng và sai lệch bám.
- Giảm gánh nặng cho PLC: nếu drive-to-drive truyền tham chiếu trực tiếp (đặc biệt theo encoder), PLC không phải tính toán nhanh liên tục để giữ đồng bộ. PLC giảm tải CPU, giảm độ phức tạp chương trình, và đôi khi bạn có thể chọn PLC nhỏ hơn.
Một ví dụ dễ hình dung là tỷ lệ truyền điện tử. Bạn có thể cài để follower quay 1 vòng khi master quay 2 vòng. Nếu cần đổi sang 1:1.5, bạn chỉ đổi tham số. Trong khi đó, cơ khí truyền thống thường phải thay đổi kích thước puly hoặc bánh răng, tốn thời gian dừng máy và khó tối ưu nhanh.
Ngoài ra, đồng bộ điện tử giúp bạn kiểm soát rõ “ai dẫn, ai bám”. Khi cần chuyển chế độ, bạn có thể đổi trục master trong logic điều khiển, phù hợp với các máy có nhiều chế độ vận hành và nhiều bài chạy khác nhau.
Đồng bộ tốc độ cao bằng tín hiệu encoder: vì sao quan trọng?
Thách thức lớn của master-follower nằm ở tốc độ cập nhật tham chiếu và sai lệch bám. Nếu hệ truyền tham chiếu chậm, follower sẽ “đi sau”, tạo lỗi bám. Với cơ cấu có khớp nối, dây đai, băng tải dài hoặc cuộn vật liệu mỏng, lỗi bám dễ biến thành rung, trượt, nhăn, hoặc căng rách.
Tín hiệu encoder giải quyết vấn đề này vì nó mang thông tin chuyển động theo thời gian thực với độ trễ rất thấp. Khi master phát xung encoder, follower dùng xung đó làm tham chiếu để bám tốc độ hoặc bám góc. Việc xử lý diễn ra ở mức micro giây, nhanh hơn nhiều so với gửi setpoint qua vòng PLC thông thường.
Cách triển khai điển hình là drive master xuất tín hiệu encoder (thường dạng incremental, ví dụ TTL) sang drive follower. Follower nhận xung và bám theo, nhờ đó:
- Follower bám nhanh khi master tăng tốc hoặc giảm tốc.
- Giảm sai lệch tích lũy do trễ truyền thông.
- Đồng bộ ổn định hơn khi tải thay đổi, đặc biệt với tải quán tính lớn.
Nếu hệ có nhiều follower, bạn cần chú ý chất lượng tín hiệu. Với nhiều điểm nhận, tín hiệu có thể suy hao hoặc méo dạng nếu đấu nối không đúng. Trong nhiều hệ thống, giải pháp là dùng bộ lặp tín hiệu (repeater) cho từng nhánh, hoặc dùng kiến trúc phân phối tín hiệu phù hợp để giữ biên độ và cạnh xung sạch.
Giải pháp hỗ trợ master-follower của KEB với S6 và F6
Các drive KEB dòng S6 và F6 hỗ trợ master-follower dựa trên encoder khi dùng firmware mới cho thẻ Application và Pro Control. Về nguyên lý, master có thể xuất dữ liệu tốc độ và vị trí sang follower thông qua cơ chế giả lập encoder incremental. Cách làm này tạo kênh tham chiếu tốc độ cao, phù hợp cho các bài toán cần bám sát theo thời gian thực.
Điểm đáng giá trong thực tế vận hành là bạn có thể tinh chỉnh ngay trên phần mềm, từ tỷ lệ truyền, chiều bám, giới hạn sai số, đến cách phản ứng khi mất tín hiệu. Khi cần đổi cấu hình máy, bạn có quy trình tham số rõ ràng thay vì phải can thiệp cơ khí.
Hai kiểu đồng bộ thường dùng: đồng bộ tốc độ và đồng bộ góc
Khi triển khai master-follower, bạn thường chọn một trong hai mục tiêu bám chính. Mỗi mục tiêu phù hợp một nhóm ứng dụng khác nhau, và nếu chọn sai, hệ thống vẫn chạy nhưng chất lượng sản phẩm hoặc độ ổn định cơ khí sẽ không đạt.
- Đồng bộ tốc độ: follower giữ đúng tỷ lệ tốc độ so với master. Cách này dễ cấu hình, phù hợp khi bạn chỉ cần duy trì nhịp chạy đều giữa các trục. Tuy nhiên, nếu hệ làm việc lâu, sai số vị trí có thể tích lũy do trượt cơ khí, độ đàn hồi, hoặc các nhiễu tải. Hệ vẫn đúng tốc độ nhưng có thể lệch pha theo thời gian.
- Đồng bộ góc (đồng bộ vị trí): follower bám cả tốc độ và vị trí góc, có cơ chế tự hiệu chỉnh để kéo sai lệch về đúng pha. Cách này phù hợp với các quy trình yêu cầu “đúng điểm, đúng nhịp”, ví dụ trục kéo và trục in, trục dao cắt và trục cấp liệu. Khi hệ cần lặp lại chính xác theo chu kỳ, đồng bộ góc thường là lựa chọn an toàn hơn.
Trong vận hành thực tế, bạn nên xác định rõ tiêu chí chất lượng. Nếu sản phẩm chỉ cần tốc độ tuyến tính ổn định, đồng bộ tốc độ có thể đủ. Nếu sản phẩm yêu cầu đăng ký vị trí, cắt đúng vạch, hoặc nhiều trục phải gặp nhau tại một điểm, bạn nên ưu tiên đồng bộ góc để tránh sai lệch tích lũy.
Gợi ý cấu hình để hệ chạy ổn định ngay từ đầu
Để master-follower chạy mượt, bạn cần quan tâm đồng thời phần điện, phần điều khiển và phần cơ khí. Một vài điểm kiểm tra thực dụng có thể giúp bạn giảm thời gian chạy thử:
- Chọn nguồn tham chiếu rõ ràng: master lấy tốc độ từ đâu, HMI, PLC, analog, hay profile. Tránh vừa nhận nhiều nguồn vừa có logic chồng chéo.
- Chuẩn hóa chiều quay: xác nhận chiều quay cơ khí của từng trục và cách đánh dấu A, B của encoder. Sai chiều là lỗi phổ biến nhất khi bám encoder.
- Đặt giới hạn sai lệch: thiết lập ngưỡng lỗi bám để hệ dừng an toàn khi follower không theo kịp, tránh kéo lệch gây hư cơ cấu hoặc rách vật liệu.
- Đồng bộ ramp hợp lý: tăng tốc quá gắt tạo đỉnh dòng và kéo sai lệch. Tăng tốc quá mềm làm giảm năng suất. Bạn nên thử theo tải thật và đo sai lệch bám.
- Kiểm tra chất lượng dây tín hiệu encoder: dùng cáp phù hợp, nối mass và shielding đúng nguyên tắc. Nhiễu xung làm follower bám sai, gây giật cục khó chẩn đoán.
- Lập kịch bản mất tín hiệu: nếu mất encoder hoặc đứt cáp, hệ sẽ dừng, giảm tốc về 0, hay chuyển sang chế độ dự phòng. Bạn nên định nghĩa rõ để tránh dừng đột ngột gây nguy hiểm.
Nếu bạn có nhiều follower, hãy bố trí tuyến dây và phân phối tín hiệu ngay từ thiết kế tủ điện. Việc “bổ sung sau” thường làm tăng nhiễu và phát sinh lỗi ngắt quãng, rất tốn thời gian tìm nguyên nhân.
Những ứng dụng công nghiệp phù hợp với master-follower
Master-follower thường xuất hiện ở các dây chuyền mà lệch đồng bộ gây lỗi rõ rệt hoặc gây hỏng cơ cấu. Một số nhóm ứng dụng tiêu biểu:
- Hệ thống vận chuyển vật liệu: đồng bộ nhiều băng tải, nhiều trục kéo để vật liệu đi đều, không dồn cục, không bị kéo lệch. Điều này quan trọng với băng tải dài hoặc băng tải có nhiều điểm truyền động.
- Máy cuộn và xả cuộn (winder, unwinder): nhiều trục cùng phối hợp giúp cuộn đều, hạn chế nhăn, hạn chế rách. Khi kết hợp thêm điều khiển lực căng, chất lượng cuộn cải thiện rõ.
- Sân khấu và hệ nâng hạ tải phân bố: nâng phông, sàn nâng, kết cấu lớn cần nhiều điểm nâng để tránh xoắn. Đồng bộ tốt giúp chuyển động mượt, giảm rung, tăng an toàn.
- Máy in, máy cán, máy cắt theo nhịp: các trục phải giữ pha để in đúng vị trí, cắt đúng dấu. Đồng bộ góc thường là yêu cầu bắt buộc để đạt độ lặp cao.
- Dây chuyền đóng gói nhiều trục: trục cấp liệu, trục kéo màng, trục hàn miệng, trục dao cắt có thể cần chạy theo tỷ lệ và theo nhịp. Đồng bộ tốt giảm phế phẩm khi tăng tốc độ dây chuyền.
Trong các ứng dụng này, bạn sẽ thấy lợi ích kép. Một mặt, hệ chạy ổn định hơn vì follower luôn bám đúng. Mặt khác, bảo trì nhẹ hơn vì giảm căng cưỡng bức lên khớp nối và giảm hiện tượng trượt không kiểm soát.
Quy trình triển khai nhanh: từ khảo sát đến chạy thử
Nếu bạn muốn triển khai master-follower hiệu quả, hãy đi theo quy trình rõ ràng. Cách làm này giúp bạn tránh chỉnh tham số theo kiểu “thử đến khi được”, vốn dễ phát sinh lỗi tiềm ẩn.
- Bước 1, xác định tiêu chí đồng bộ: cần đồng bộ tốc độ hay cần đồng bộ góc. Ghi rõ sai số cho phép theo đơn vị thực tế, mm, độ, hoặc phần trăm tốc độ.
- Bước 2, chốt kiến trúc tín hiệu: drive-to-drive theo encoder hay theo truyền thông. Nếu quy trình nhạy với sai lệch, ưu tiên encoder.
- Bước 3, kiểm tra cơ khí: độ rơ, độ đàn hồi, tình trạng dây đai, khớp nối, bạc đạn. Cơ khí kém làm điều khiển khó ổn định dù tham số đúng.
- Bước 4, cấu hình master trước: đảm bảo master chạy ổn định ở mọi dải tốc độ, không rung, không quá dòng, phản hồi encoder chính xác.
- Bước 5, ghép follower và giới hạn an toàn: đặt giới hạn dòng, giới hạn mô-men, giới hạn lỗi bám. Chạy thử ở tốc độ thấp trước khi lên tốc độ sản xuất.
- Bước 6, kiểm chứng bằng kịch bản tải thật: tăng giảm tốc, thay đổi tải, chạy liên tục, chạy dừng khởi động. Đo sai lệch bám và kiểm tra nhiệt động cơ.
Nếu hệ thống có sản phẩm theo lô, bạn nên lưu bộ tham số theo từng công thức. Khi đổi sản phẩm, bạn gọi lại tham số, giảm thời gian set up và giảm sai sót thao tác.
Những lỗi hay gặp và cách phòng tránh
Trong triển khai master-follower, phần lớn sự cố đến từ những điểm rất “đời thường”. Dưới đây là các lỗi phổ biến và hướng xử lý thực dụng:
- Sai pha hoặc sai chiều encoder: follower bám ngược, hoặc bám lúc đúng lúc sai. Bạn nên kiểm tra tín hiệu A, B và hướng quay bằng công cụ chẩn đoán trước khi chạy tải.
- Nhiễu xung encoder: hệ chạy giật, lỗi ngắt quãng. Cần kiểm tra shielding, nối đất, tuyến cáp, và tránh đi chung máng với cáp động lực.
- Ramp quá gắt: follower không theo kịp khi tăng tốc, sinh lỗi bám hoặc kéo lệch cơ khí. Giảm gia tốc hoặc tăng khả năng đáp ứng của điều khiển theo đúng hướng dẫn drive.
- Chia tải không đều: một động cơ nóng hơn, dòng cao hơn. Cần rà cơ khí, cân chỉnh lực căng, kiểm tra đồng trục, và kiểm tra lại tham số giới hạn mô-men.
- Thiếu kịch bản sự cố: mất tín hiệu nhưng hệ vẫn cố chạy, dẫn đến hư cơ cấu. Bạn nên cấu hình phản ứng an toàn ngay từ đầu và kiểm tra bằng tình huống giả lập.
Khi bạn xử lý theo từng nhóm nguyên nhân, bạn sẽ rút ngắn thời gian commissioning đáng kể. Đừng vội chỉnh sâu tham số điều khiển khi phần tín hiệu và cơ khí chưa sạch, vì bạn sẽ “đuổi” theo một lỗi không ổn định.
Gợi ý nâng cấp khi hệ thống cần chính xác cao hơn
Nếu bạn đã chạy ổn định nhưng vẫn muốn tăng chất lượng hoặc tăng tốc độ dây chuyền, bạn có thể cân nhắc các hướng sau:
- Nâng cấp phản hồi: dùng encoder độ phân giải cao hơn hoặc cải thiện chuẩn tín hiệu để giảm nhiễu.
- Chuyển từ đồng bộ tốc độ sang đồng bộ góc: khi sản phẩm yêu cầu độ lặp theo chu kỳ.
- Tối ưu giới hạn mô-men: đặt giới hạn theo từng công đoạn để tránh giật khi vào tải và tránh quá tải khi kẹt cơ khí.
- Tách nguồn và lọc nhiễu tốt hơn: bố trí nguồn 24V điều khiển, lọc EMI, và cách đi dây đúng giúp hệ ổn định lâu dài.
Mục tiêu cuối cùng là hệ bám tốt trong điều kiện sản xuất thật, không chỉ “chạy được” khi thử không tải.
