
kiến thức về KEB
Giao tiếp chéo CAN cho kiểm soát đa trục thông minh

Th3
CAN Cross-Communication là cách để các drive KEB trao đổi dữ liệu trực tiếp qua mạng CANopen với chu kỳ rất nhanh, giúp bạn triển khai đồng bộ chuyển động kiểu master-follower chỉ bằng hai dây, đồng thời chuyển bớt nhiều tác vụ điều khiển từ PLC sang drive. Bài viết này đi vào cơ chế hoạt động, điều kiện dùng được, lợi ích về tốc độ, mô hình điều khiển phân cấp và các chế độ đồng bộ quan trọng để bạn áp dụng ngay trong hệ thống thực tế.
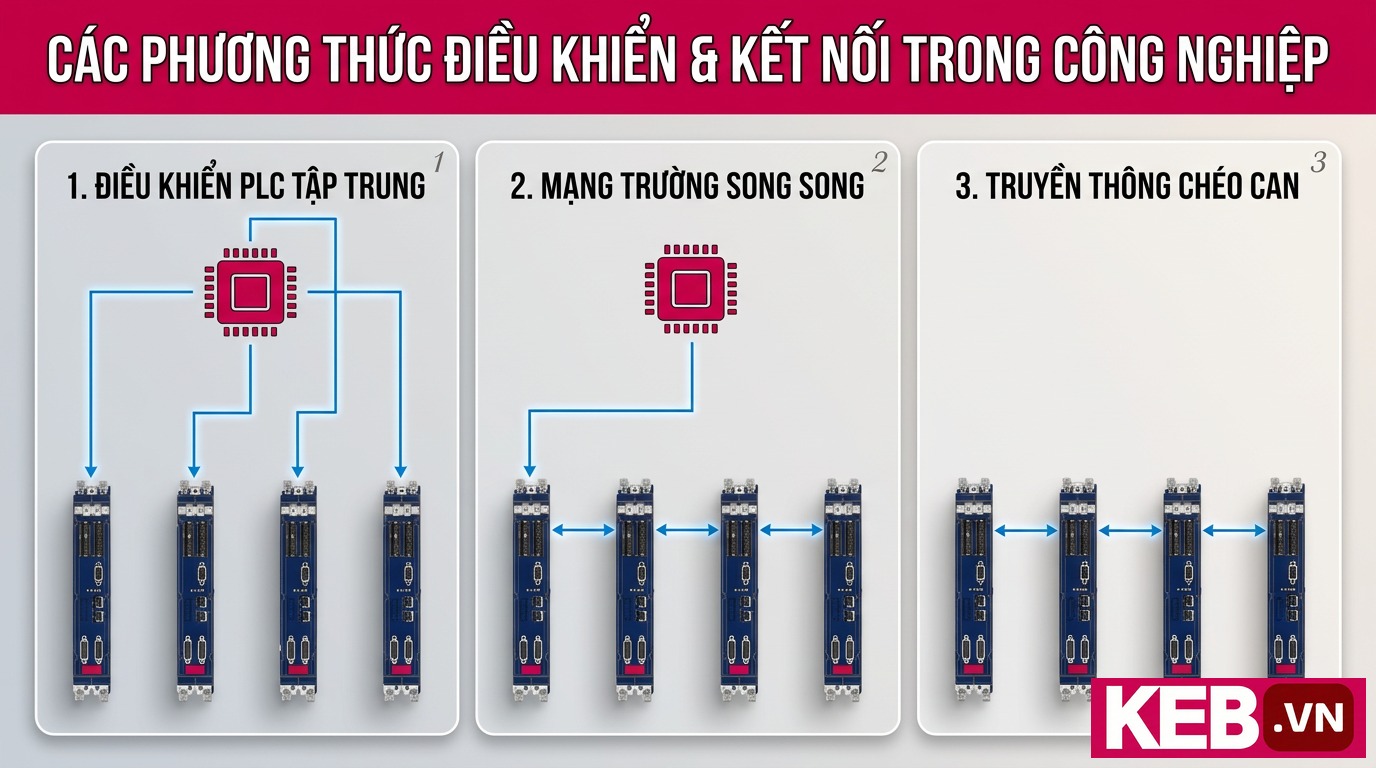
Trong nhiều hệ thống truyền động, bạn thường gặp bài toán đồng bộ giữa nhiều động cơ, hoặc cần các drive “nói chuyện” với nhau để phối hợp tốc độ, vị trí, mô men theo thời gian thực. Cách làm quen thuộc là dùng PLC làm trung tâm, drive A gửi dữ liệu lên PLC, PLC xử lý rồi gửi xuống drive B. Mô hình này ổn định và dễ hiểu, nhưng thường tạo thêm độ trễ, tăng tải cho PLC, tăng số điểm có thể phát sinh lỗi và làm sơ đồ mạng phức tạp hơn cần thiết.
Với thế hệ drive mới, KEB đưa ra một hướng tiếp cận gọn hơn: CAN Cross-Communication (thường gọi tắt là CAN cross). Thay vì bắt PLC xử lý mọi giao tiếp chéo, các drive có thể trao đổi dữ liệu trực tiếp với nhau trên CANopen, từ đó tăng tốc, giảm dây dợ, và đơn giản hóa kiến trúc điều khiển.
Khái niệm và phạm vi hỗ trợ trên drive KEB
CAN Cross-Communication là tính năng riêng của KEB, được đưa vào firmware mới dành cho dòng drive S6 và F6. Tính năng này cho phép các drive giao tiếp trực tiếp với nhau qua mạng CANopen, trong nhiều trường hợp có thể giảm hoặc không cần một CANopen master độc lập như cách triển khai truyền thống.
Lưu ý: CAN Cross-Communication khả dụng trên KEB S6 và F6 từ firmware 3.1 trở lên, sử dụng control card loại A hoặc P.
Trong CANopen “cổ điển”, drive thường đóng vai trò thiết bị nhận lệnh, còn một bộ điều khiển cấp trên giữ vai trò điều phối, phát lệnh, quản lý lưu lượng mạng và đồng bộ thời gian. Khi bật CAN cross, drive KEB có thể chủ động truyền dữ liệu và phát lệnh cho các drive khác trong mạng, tạo nên một lớp điều phối ngay tại tầng truyền động.
Điểm thực dụng nhất là bạn chỉ cần kết nối CAN bus bằng hai dây tín hiệu chính (CAN-H và CAN-L) cùng quy tắc đấu nối/terminator đúng chuẩn. Nhờ đó, hệ thống bớt thiết bị trung gian, bớt cấu hình, giảm chi phí phần cứng và giảm công tích hợp.
Vì sao CAN cross giúp hệ thống “nhanh” và “gọn” hơn
Khi thiết kế điều khiển đa trục, bạn luôn cân đối giữa ba yếu tố: độ trễ, mức độ phức tạp và độ tin cậy. CAN Cross-Communication tác động trực tiếp vào cả ba:
- Giảm độ trễ đường đi dữ liệu: dữ liệu không còn phải “vòng” qua PLC rồi mới quay lại drive khác.
- Giảm tải tính toán và truyền thông cho PLC: PLC tập trung vào logic công nghệ, an toàn, liên động; còn drive lo phần đồng bộ chuyển động và phân phối setpoint.
- Giảm điểm lỗi trong mạng: ít thiết bị trung gian và ít gói tin không cần thiết giúp mạng gọn hơn và dễ chẩn đoán hơn.
Nếu bạn đang dùng PLC để “phát” lệnh chạy đồng thời, đổi mode, hoặc điều chỉnh tốc độ cho cả nhóm drive, CAN cross thường giúp bạn đơn giản hóa đáng kể: PLC chỉ cần giao tiếp với một drive “đầu đàn”, còn drive đó phân phối setpoint và trạng thái cho các drive còn lại.
Tốc độ truyền dữ liệu và chu kỳ cập nhật
Ưu điểm lớn của CAN Cross-Communication là rút ngắn chuỗi truyền dữ liệu. Thay vì kịch bản “Drive 1 gửi dữ liệu lên PLC, PLC xử lý, PLC gửi xuống Drive 2”, dữ liệu được trao đổi trực tiếp giữa các drive. CAN bus vốn được thiết kế cho truyền thông nhanh, xác định, phù hợp môi trường công nghiệp. Khi loại bỏ bước trung gian, tổng thời gian cập nhật setpoint và phản hồi thường giảm rõ rệt.
Trong các bài toán cần phản ứng nhanh, ví dụ đồng bộ trục cơ khí, băng tải đôi, cuộn xả cuộn thu, hoặc nâng đồng thời nhiều điểm, việc giảm vài mili giây có thể tạo khác biệt lớn về độ mượt, độ ổn định và độ bền cơ khí.
Giảm phụ thuộc vào PLC trong các tác vụ lặp
Trong thực tế, nhiều lệnh vận hành của nhóm drive có tính lặp và mang tính phân phối, ví dụ “Run đồng thời”, “đặt speed cho cả nhóm”, “đổi mode điều khiển”. Nếu PLC phải phát lệnh cho từng drive, bạn sẽ tốn tài nguyên truyền thông, tốn thời gian cấu hình mapping dữ liệu, và khó mở rộng khi số drive tăng lên.
Với CAN Cross-Communication, bạn có thể thiết kế theo kiểu: PLC gửi lệnh và setpoint chính cho một drive chủ, drive chủ lan truyền lệnh đó cho các drive cấp dưới. PLC vẫn giữ quyền kiểm soát tổng thể, nhưng không phải “chăm từng trục” ở mức giao tiếp chéo.
Mô hình điều khiển phân cấp trong hệ thống đa mạng
Một kiến trúc rất hữu ích là kết hợp hai lớp truyền thông:
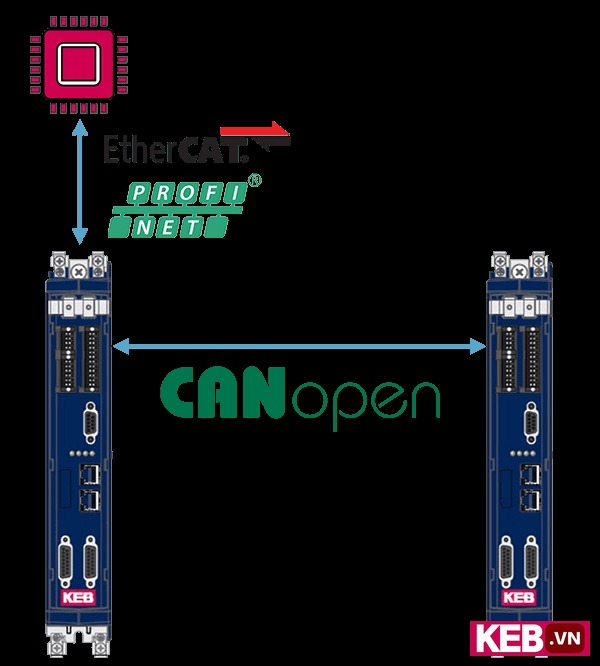
- Lớp trên: PLC giao tiếp với drive chủ qua EtherCAT hoặc PROFINET để nhận lệnh công nghệ, trạng thái máy, liên động và chẩn đoán.
- Lớp dưới: drive chủ dùng CAN Cross-Communication để điều phối nhóm drive phụ qua CANopen.
Cách triển khai này giúp sơ đồ mạng rõ ràng, dễ tách lớp trách nhiệm. PLC tập trung vào logic máy, còn drive chủ đảm nhiệm đồng bộ setpoint theo thời gian thực. Khi cần mở rộng thêm drive, bạn thường chỉ cần đưa drive mới vào nhánh CAN, cấu hình node và ánh xạ dữ liệu cross, thay vì sửa toàn bộ chương trình PLC và cấu hình fieldbus trên lớp trên.
Ở mức tác vụ, PLC có thể “giao” cho drive đảm nhiệm các phần việc sau, tùy thiết kế ứng dụng:
- Lệnh chạy đồng thời cho cả cụm drive.
- Chỉnh tốc độ theo nhóm, theo tỷ lệ, hoặc theo profile tăng giảm tốc.
- Đổi chế độ vận hành đồng loạt, ví dụ chuyển từ chế độ tốc độ sang mô men.
- Thiết lập cấu hình Master-Follower để đồng bộ hóa chuyển động.
Để thiết kế phân cấp hiệu quả, bạn nên xác định ranh giới rõ: PLC quyết định “cần làm gì”, drive quyết định “làm như thế nào” ở tầng chuyển động. Ví dụ PLC ra lệnh “bắt đầu chu kỳ cuộn”, drive chủ xử lý ramp, đồng bộ tốc độ, phân phối setpoint mô men, và giám sát trạng thái đồng bộ của các drive phụ.
Đồng bộ chuyển động master-follower chỉ với hai dây
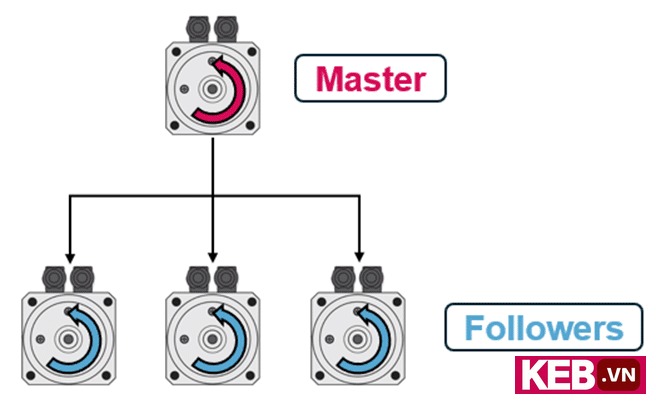
Điểm nổi bật nhất của CAN Cross-Communication là hỗ trợ master-follower trên kết nối CAN bus hai dây, phù hợp cho các ứng dụng cần trao đổi dữ liệu theo thời gian thực. Khi các trục có liên kết cơ khí, hoặc cần chạy đồng thời để tránh lệch tải, chu kỳ cập nhật nhanh là yêu cầu bắt buộc.
Khi triển khai master-follower, vấn đề không nằm ở việc “drive có chạy theo không”, mà nằm ở độ ổn định khi có tải thay đổi, khi tăng giảm tốc, khi có độ rơ cơ khí, hoặc khi có sai lệch tích lũy theo thời gian. Chỉ cần lệch pha nhỏ giữa các trục ghép cứng cũng có thể gây rung, kẹt, mòn khớp nối, hoặc tệ hơn là hư hỏng cơ khí.
CAN Cross-Communication cho phép drive chủ gửi setpoint vị trí, tốc độ hoặc mô men đến drive theo sau với chu kỳ tính bằng mili giây. Drive follower bám theo setpoint đó và tự đóng vòng điều khiển ở tầng drive. Điều này giúp bạn đạt đồng bộ mượt và nhất quán mà không cần “đẩy” dữ liệu qua PLC liên tục.
Ba chế độ master-follower bạn cần hiểu rõ
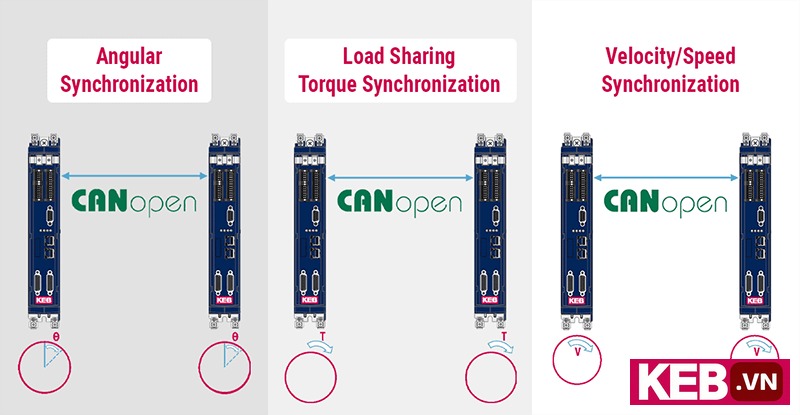
Trong hệ KEB, master-follower thường được triển khai theo ba hướng chính. Mỗi hướng phù hợp một nhóm ứng dụng khác nhau, bạn nên chọn theo yêu cầu công nghệ thay vì chọn theo thói quen.
- Đồng bộ góc (Angular Synchronization): Follower giữ thẳng hàng với vị trí góc của master. Chế độ này phù hợp khi bạn quan tâm trực tiếp đến “pha” và cần tránh lệch vị trí theo thời gian. Ví dụ trục kéo đồng bộ hai bên, trục in, cơ cấu cắt theo dấu, hoặc các trục ghép cứng yêu cầu luôn cùng góc tương đối.
- Đồng bộ tốc độ (Speed Synchronization): Follower bám tốc độ của master. Cách này đơn giản hơn, triển khai nhanh, hợp cho băng tải song song hoặc cụm truyền động mà sai số vị trí tích lũy không gây hậu quả đáng kể. Tuy nhiên, nếu hệ chạy lâu và có trượt, sai lệch vị trí có thể tích dần.
- Chia tải (Load Sharing): Follower bám theo mô men của master để phân bổ lực đều giữa các động cơ. Đây là lựa chọn quan trọng khi hai hoặc nhiều motor cùng kéo một tải lớn và bạn muốn tránh tình trạng “động cơ đánh nhau”, một motor kéo quá sức trong khi motor khác nhàn. Chế độ này thường dùng cho nâng hạ, cầu trục, trục ép, và các cơ cấu kéo tải nặng.
Ba chế độ trên giúp bạn linh hoạt khi nâng cấp hệ cũ hoặc thiết kế hệ mới. Nếu bạn đang thay một kiến trúc dùng encoder dây cứng hoặc tín hiệu analog để đồng bộ, CAN cross thường giúp giảm dây và tăng khả năng chẩn đoán. Nếu bạn đang dùng PLC để “tính toán đồng bộ”, CAN cross giúp bạn chuyển bớt tác vụ về drive, thường cho phản ứng nhanh hơn.
Ứng dụng thực tế: chọn đúng bài toán để tối ưu hiệu quả
Master-follower và giao tiếp chéo giữa drive không phải để “trang trí”. Nó phát huy rõ khi ứng dụng có tính thời gian thực, hoặc có nhiều trục phải thay đổi đồng thời. Dưới đây là các nhóm ứng dụng tiêu biểu mà CAN Cross-Communication thường mang lại lợi ích rõ ràng.
- Hệ thống vận chuyển vật liệu: Khi nhiều băng tải cần chạy theo cùng một nhịp, bạn có thể đặt một băng làm master, các băng còn lại làm follower. Khi master tăng tốc hoặc giảm tốc, follower bám ngay, giảm hiện tượng dồn cục, giảm trượt, và hạn chế sai lệch giữa các tuyến.
- Máy cuộn, nhả cuộn, winder: Các trục cuộn thường cần phối hợp chặt giữa tốc độ tuyến tính và mô men để tránh rách, nhăn hoặc đứt vật liệu. CAN cross giúp drive trao đổi setpoint nhanh, giữ lực căng ổn định hơn, nhất là khi đường kính cuộn thay đổi liên tục.
- Sân khấu, nâng hạ đồng bộ: Khi nâng các kết cấu lớn bằng nhiều điểm, chia tải và đồng bộ là yếu tố an toàn. Master-follower giúp phân tải đều và giảm lệch độ cao giữa các điểm nâng, từ đó giảm xoắn và giảm rủi ro kẹt cơ khí.
Trong mỗi nhóm ứng dụng, bạn nên xác định rõ biến cần đồng bộ là gì. Nếu mục tiêu là cùng tốc độ thì chọn speed synchronization. Nếu mục tiêu là cùng pha, cùng góc, cần tránh trôi vị trí theo thời gian thì ưu tiên angular synchronization. Nếu mục tiêu là chia lực kéo, chia mô men để bảo vệ cơ khí và động cơ thì load sharing là lựa chọn đúng.
Cách triển khai hiệu quả: các điểm kỹ thuật bạn nên kiểm tra
Để CAN Cross-Communication hoạt động ổn định, bạn nên kiểm soát tốt phần nền tảng mạng CANopen và thống nhất chiến lược điều khiển. Một checklist thực tế gồm:
- Firmware và phần cứng: xác nhận S6 hoặc F6 đạt firmware 3.1+ và đúng loại control card A hoặc P.
- Đấu nối CAN đúng chuẩn: tuyến bus hợp lý, hạn chế nhánh rẽ dài, đấu đúng cực CAN-H, CAN-L, và dùng điện trở kết thúc tuyến theo khuyến nghị.
- Đặt node ID và tốc độ bus: thống nhất tốc độ phù hợp chiều dài tuyến và nhiễu môi trường, đảm bảo mỗi node có ID riêng.
- Quy ước dữ liệu trao đổi: xác định rõ drive nào phát setpoint, drive nào nhận, tần suất cập nhật và cơ chế xử lý lỗi khi mất truyền thông.
- Chiến lược an toàn: thiết kế trạng thái fallback, ví dụ dừng có kiểm soát, giới hạn tốc độ, hoặc chuyển chế độ khi mất liên lạc, tùy mức độ rủi ro của máy.
Nếu bạn đang dùng PLC giao tiếp EtherCAT hoặc PROFINET, hãy ưu tiên để PLC giám sát trạng thái tổng và liên động, còn drive chủ đảm nhận các biến chạy nhanh như setpoint đồng bộ. Cách chia việc này thường giúp chương trình PLC gọn hơn và dễ bảo trì hơn.
Giá trị khi nâng cấp hệ thống: giảm phần cứng, dễ mở rộng, dễ bảo trì
Ở góc nhìn vòng đời dự án, CAN Cross-Communication thường tạo lợi ích ở ba giai đoạn:
- Thiết kế và tích hợp: sơ đồ điều khiển gọn, ít mapping dữ liệu lên PLC, giảm thời gian cấu hình truyền thông.
- Vận hành: đồng bộ ổn định hơn, phản hồi nhanh hơn, giảm rung giật trong các bài toán cơ khí nhạy.
- Mở rộng: thêm drive mới thường đơn giản hơn vì lớp CAN phụ có thể mở rộng độc lập, PLC không cần “nói chuyện” trực tiếp với từng drive.
Khi bạn đánh giá hiệu quả, hãy nhìn vào các chỉ số cụ thể như thời gian chu kỳ, độ lệch đồng bộ cho phép, tỷ lệ lỗi do truyền thông, thời gian dừng máy để sửa lỗi, và thời gian triển khai khi thêm trục. Đây là các chỉ số thể hiện rõ giá trị của việc để drive trao đổi dữ liệu trực tiếp thay vì buộc PLC làm trung gian cho mọi thứ.
Hướng tiếp cận phù hợp cho dự án của bạn
Nếu hệ thống của bạn đang có nhiều drive và yêu cầu phối hợp chặt, CAN Cross-Communication là lựa chọn đáng cân nhắc để đơn giản hóa kiến trúc và cải thiện phản ứng thời gian thực. Bạn nên bắt đầu bằng việc chọn một nhóm trục có nhu cầu đồng bộ rõ ràng, xác định biến đồng bộ chính, sau đó triển khai theo mô hình phân cấp để PLC chỉ giao tiếp với drive chủ. Khi cấu trúc này chạy ổn, bạn mở rộng dần sang các cụm trục còn lại để tối ưu tổng thể.
