
kiến thức về KEB
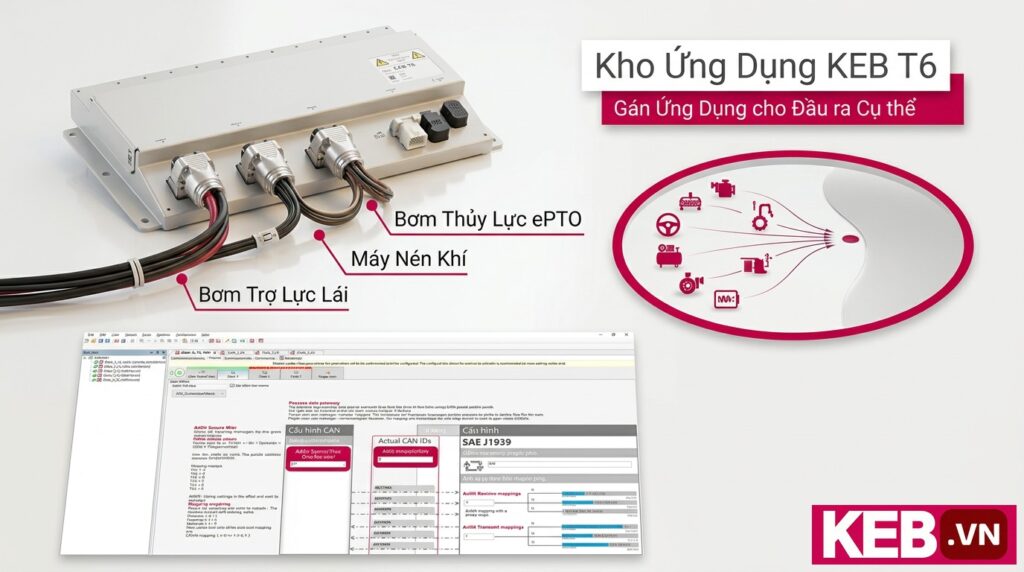
Triển khai nhanh phụ tải quay bằng TSC trên CAN J1939
Th3
Từ khóa chính: Torque/Speed Control App (TSC). Bài viết này giúp bạn hiểu rõ Torque/Speed Control App (TSC) trong hệ sinh thái KEB T6 Auxiliary Inverter, từ cách app “đóng gói” truyền thông CAN J1939, cách ánh xạ kênh Rx, Tx, đến cách chọn chế độ điều khiển tốc độ và mô men để triển khai nhanh cho bơm, máy nén và nhiều loại phụ tải khác.
App trên T6 là gì và vì sao nó giúp cấu hình nhanh
Trên KEB T6 Auxiliary Inverter, “app” là một chương trình ứng dụng đóng vai trò lớp trung gian giữa ECU của xe và biến tần điều khiển một phụ tải. Thay vì bạn phải tự thiết kế toàn bộ khung truyền thông, tự chọn PGN, tự ánh xạ dữ liệu điều khiển và tự cấu hình tham số vận hành, app cung cấp một bộ “khuôn” sẵn. Nhờ đó, quá trình tích hợp với hệ CAN J1939 trở nên gọn hơn, ít sai sót hơn và giảm thời gian đưa hệ thống vào hoạt động.
Mỗi phụ tải trên xe thường có yêu cầu khác nhau. Có phụ tải chỉ cần chạy theo tốc độ đặt, có phụ tải cần giới hạn mô men để bảo vệ cơ cấu, có phụ tải lại cần vừa bám tốc độ vừa đảm bảo không vượt quá lực kéo. Vì vậy T6 cho phép lựa chọn các app khác nhau theo mức độ phức tạp và mức độ linh hoạt bạn cần. Khi chọn đúng app, bạn “mượn” luôn một phần logic điều khiển đã được thiết kế phù hợp với ngữ cảnh xe thương mại, thay vì phải dựng lại từ đầu.
Xem thêm: What is the T6 App Pool?

Khi nào nên chọn Torque/Speed Control App (TSC)
Torque/Speed Control App (TSC) là một app mang tính “phổ thông” vì phù hợp với nhiều loại phụ tải cần điều khiển biến thiên theo tốc độ và hoặc mô men. Nếu bạn đang triển khai bơm thủy lực, bơm nước, quạt, máy nén khí, máy nén lạnh, hoặc bất kỳ cơ cấu quay nào cần thay đổi tốc độ theo lệnh ECU, TSC thường là lựa chọn hợp lý.
Điểm đáng giá nhất của Torque/Speed Control App (TSC) nằm ở việc app đã chuẩn bị sẵn các thông điệp J1939 truyền và nhận. Nghĩa là khi bạn kết nối ECU và biến tần, bạn có thể bắt đầu điều khiển mô tơ nhanh hơn vì các khung dữ liệu cơ bản đã “định hình” sẵn. Trong nhiều dự án, phần tốn thời gian không nằm ở phần cứng mà nằm ở chỗ chuẩn hóa truyền thông, thống nhất quy ước điều khiển, kiểm tra chéo lệnh đặt và phản hồi. TSC giúp rút ngắn đáng kể các vòng lặp này.
Để chọn TSC đúng cách, bạn nên trả lời ba câu hỏi trước khi triển khai:
- Bạn cần điều khiển chính là tốc độ, mô men, hay cần kết hợp cả hai để vừa bám tốc độ vừa giới hạn lực?
- ECU của bạn đã có chiến lược điều khiển mức cao chưa, hay bạn cần biến tần tự động “lo” nhiều phần hơn?
- Bạn có yêu cầu chẩn đoán ở mức nào: chỉ cần trạng thái và lỗi chính, hay cần thêm các biến nội bộ để phân tích?
Nếu mục tiêu của bạn là một bộ điều khiển tin cậy, cấu hình nhanh, và tuân theo CAN J1939 một cách nhất quán, Torque/Speed Control App (TSC) thường đáp ứng tốt. Trong trường hợp bạn cần logic chuyên biệt, ví dụ phối hợp nhiều trục, điều khiển theo chu trình phức tạp, hoặc yêu cầu an toàn chức năng ở mức cao, bạn có thể cần một app khác hoặc tùy biến sâu hơn.
Góc nhìn hệ thống: TSC giải quyết bài toán gì trên xe
Trên xe thương mại, phụ tải thường bị ràng buộc bởi giới hạn nguồn điện, nhiệt độ, điều kiện tải thay đổi và yêu cầu phản hồi nhanh. Một bơm có thể chạy nhẹ khi không tải nhưng tăng mô men đột ngột khi áp suất tăng. Một máy nén có thể cần giữ tốc độ ổn định để đảm bảo lưu lượng, nhưng vẫn phải giới hạn mô men để tránh quá dòng và tránh gây sụt áp bus DC.
Torque/Speed Control App (TSC) cung cấp khung điều khiển giúp bạn thực hiện các yêu cầu phổ biến đó theo cách có cấu trúc. Bạn có thể chọn điều khiển theo tốc độ khi cần ổn định lưu lượng, chuyển sang điều khiển mô men khi cần giới hạn lực, hoặc dùng chế độ kết hợp để vừa đạt tốc độ đặt vừa không vượt quá mức mô men cho phép. Đây là cách tiếp cận rất thực tế cho phụ tải kiểu “điều kiện thay đổi liên tục” trên xe.
Thiết kế truyền thông CAN J1939: Rx, Tx và nguyên tắc ánh xạ dữ liệu
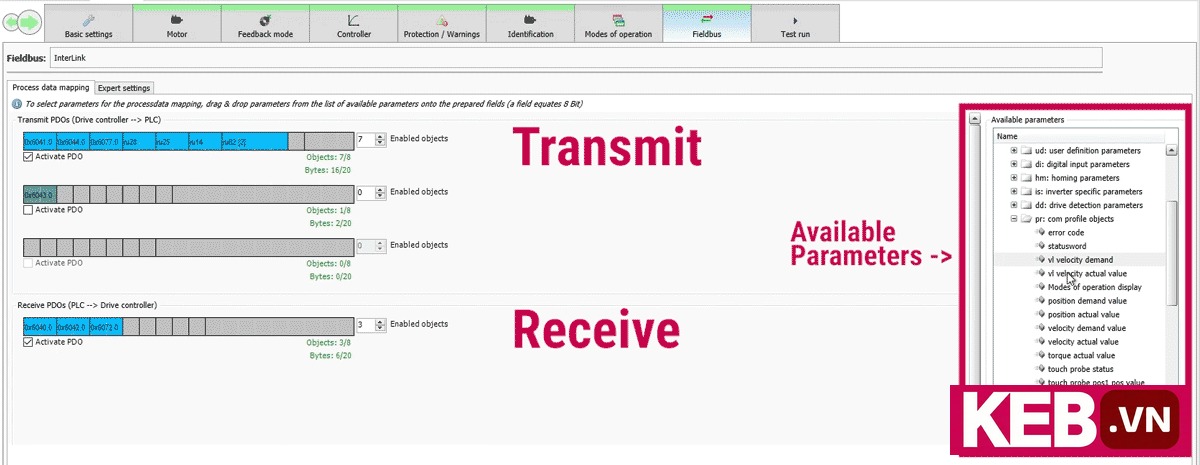
Với Torque/Speed Control App (TSC), phần truyền thông được đơn giản hóa nhờ hai ý chính. Thứ nhất, cấu trúc thông điệp được định nghĩa sẵn theo hướng dễ hiểu. Thứ hai, các kênh dữ liệu quy trình trong biến tần được tự động ánh xạ theo những thông điệp đó. Bạn không phải bắt đầu từ một danh sách tham số dài và tự đoán tham số nào nên gán vào đâu.
Kênh nhận (Rx) thường được bố trí theo hướng “đúng nhu cầu điều khiển”, tức là có vùng cho lựa chọn chế độ điều khiển và vùng cho giá trị đặt. Khi ECU gửi lệnh, biến tần dựa vào Rx để xác định đang chạy theo tốc độ, theo mô men, hay theo chế độ kết hợp. Sau đó app áp dụng các tham số tương ứng để biến tần phản ứng nhất quán.
Kênh truyền (Tx) tập trung vào dữ liệu phản hồi và chẩn đoán. Đây là phần giúp ECU và công cụ đo kiểm nhìn được tình trạng hệ thống: trạng thái hoạt động, cảnh báo, lỗi, cùng các biến vận hành tiêu biểu. Các thông điệp dùng CAN J1939 (PropB) và bạn có thể điều chỉnh PGN theo nhu cầu tích hợp, miễn là bạn đảm bảo đồng bộ ở cả phía ECU và phía biến tần.

Cách đọc Rx: chọn chế độ và nhập setpoint sao cho đúng
Khi bạn cấu hình hệ thống, hãy xem Rx như “bảng điều khiển từ xa” của ECU. Thông thường sẽ có hai nhóm dữ liệu quan trọng:
- Chọn chế độ điều khiển: ECU báo cho biến tần biết bạn đang muốn điều khiển theo tốc độ, theo mô men, hay kết hợp.
- Giá trị đặt: tốc độ mục tiêu, giới hạn mô men, hoặc cả hai tùy chế độ.
Thực tế triển khai cho thấy lỗi hay gặp không phải ở thuật toán, mà ở việc “lệch quy ước”. Ví dụ ECU gửi tốc độ theo rpm nhưng bên nhận hiểu theo một đơn vị khác. Hoặc ECU gửi mô men theo phần trăm nhưng biến tần đang đặt theo giá trị tuyệt đối. Vì vậy, khi bạn dùng Torque/Speed Control App (TSC), hãy khóa rõ 3 thứ ngay từ đầu: đơn vị, thang đo, và hướng quay. Sau đó mới đưa hệ thống vào thử nghiệm tải thực.
Cách dùng Tx để chẩn đoán: chọn đúng biến phản hồi để tiết kiệm thời gian
Tx là nơi bạn nên đầu tư để rút ngắn thời gian tìm lỗi. Một cấu hình chẩn đoán tốt giúp bạn trả lời nhanh các câu hỏi như: biến tần có nhận đúng chế độ chưa, có nhận đúng setpoint chưa, dòng và mô men phản hồi có hợp lý không, có giới hạn nào đang kích hoạt không.
Trong nhiều tình huống, bạn nên yêu cầu Tx trả về tối thiểu các nhóm sau:
- Trạng thái điều khiển: đang enable hay disable, đang ở chế độ nào, có đang ramp hay đang giữ ổn định.
- Phản hồi vận hành: tốc độ thực, mô men thực, dòng, điện áp DC bus, nhiệt độ quan trọng.
- Sự kiện chẩn đoán: cảnh báo, lỗi, và mã lỗi đủ để truy vết.
Nếu bạn muốn phân tích sâu hơn, T6 cho phép bổ sung thêm kênh truyền để đưa ra nhiều biến nội bộ hơn. Cách làm này hữu ích khi bạn cần tinh chỉnh, ví dụ muốn nhìn rõ giới hạn mô men đang kẹp vì nguyên nhân nào, hoặc muốn quan sát tín hiệu điều khiển sau khi qua bộ lọc và ramp.
Mở rộng chẩn đoán với kênh Tx bổ sung và gán tham số theo nhu cầu
Cấu hình mặc định thường đáp ứng cho phần lớn nhu cầu vận hành. Tuy nhiên, khi bạn bước vào giai đoạn thử nghiệm ngoài hiện trường, bạn sẽ gặp các tình huống “khó thấy” nếu chỉ nhìn dữ liệu cơ bản. Ví dụ, phụ tải bị kẹt cơ khí thoáng qua, nhiệt độ tăng làm giảm khả năng cấp dòng, hoặc ECU gửi lệnh thay đổi quá nhanh gây dao động.
Lúc đó, việc bật thêm hai kênh transmit bổ sung và gán trực tiếp các tham số cần theo dõi sẽ giúp bạn chẩn đoán nhanh. Bạn có thể chọn những biến liên quan trực tiếp đến câu hỏi bạn đang cần trả lời, thay vì lấy thật nhiều dữ liệu nhưng không dùng được. Cách làm hiệu quả là lập một “gói chẩn đoán theo kịch bản”, mỗi gói phục vụ một nhóm lỗi phổ biến.
- Kịch bản không bám tốc độ: thêm biến về giới hạn dòng, trạng thái giới hạn mô men, ramp hiện tại.
- Kịch bản quá nhiệt: thêm biến về nhiệt độ từng cụm, mức derating, ngưỡng cảnh báo.
- Kịch bản rung giật: thêm biến về lọc setpoint, phản hồi tốc độ, sai lệch điều khiển.
Gợi ý thực hành: chọn ít biến nhưng “đúng đau điểm”
Khi bạn thêm dữ liệu chẩn đoán, hãy ưu tiên các biến giúp phân biệt nguyên nhân. Ví dụ, nếu tốc độ không đạt, bạn cần biết do giới hạn mô men, do giới hạn dòng, do nguồn yếu, hay do setpoint bị kẹp. Mỗi biến bạn thêm nên trả lời một nhánh trong cây nguyên nhân. Điều này giúp bạn tránh tình trạng dữ liệu nhiều nhưng vẫn không chốt được vấn đề.
Một mẹo triển khai nhanh là tạo hai cấu hình: cấu hình vận hành tiêu chuẩn dùng cho sản phẩm, và cấu hình thử nghiệm dùng trong giai đoạn tune. Khi hệ thống đã ổn định, bạn quay về cấu hình tiêu chuẩn để giảm tải bus CAN và giảm độ phức tạp hệ thống.
Vận hành TSC: chọn chế độ điều khiển và cách biến tần tự cấu hình tham số
Ở lớp vận hành, Torque/Speed Control App (TSC) giúp bạn tiết kiệm công cấu hình bằng cách tự thiết lập các tham số liên quan theo chế độ điều khiển bạn chọn. Bạn có thể chuyển giữa ba chế độ chính, tùy yêu cầu phụ tải và chiến lược điều khiển của ECU.
- Velocity mode: biến tần dùng lệnh tốc độ đặt để điều khiển tốc độ mô tơ. Chế độ này phù hợp khi bạn cần duy trì lưu lượng ổn định, ví dụ quạt làm mát hoặc bơm cần tốc độ rõ ràng theo trạng thái hệ thống.
- Torque mode: biến tần tập trung vào giới hạn mô men tối đa. Bạn dùng chế độ này khi điều quan trọng là kiểm soát lực, giảm nguy cơ quá tải cơ khí, hoặc giữ dòng trong giới hạn. Ví dụ một cơ cấu có thể gặp kẹt, bạn muốn mô tơ “đẩy” đến ngưỡng an toàn rồi dừng tăng lực.
- Mixed mode (velocity/torque): biến tần vừa bám tốc độ đặt vừa áp giới hạn mô men. Hệ thống sẽ cố đạt tốc độ mục tiêu, nhưng nếu tải tăng khiến cần mô men vượt ngưỡng, biến tần sẽ kẹp mô men ở mức tối đa cho phép. Chế độ này hữu ích cho phụ tải thay đổi, nơi bạn muốn hiệu năng ổn định mà vẫn bảo vệ hệ thống.
Chọn chế độ theo phụ tải: ví dụ dễ áp dụng
Để bạn chọn nhanh, dưới đây là cách ghép chế độ với tình huống phổ biến:
- Bơm cần lưu lượng ổn định: ưu tiên Velocity mode. ECU đặt tốc độ theo nhu cầu, biến tần giữ tốc độ để lưu lượng ít biến động.
- Máy nén dễ quá tải khi áp suất tăng: ưu tiên Mixed mode. Bạn đặt tốc độ mục tiêu để đảm bảo hiệu suất, đồng thời giới hạn mô men để tránh quá dòng.
- Cơ cấu có nguy cơ kẹt: cân nhắc Torque mode nếu mục tiêu là “không được vượt lực”, chấp nhận tốc độ thay đổi theo tải.
Trong mọi trường hợp, bạn nên thống nhất một nguyên tắc điều khiển ở ECU. Ví dụ nếu dùng Mixed mode, ECU phải hiểu rằng khi hệ thống chạm giới hạn mô men, tốc độ sẽ giảm. Khi đó, ECU nên phản ứng theo hướng phù hợp, như giảm yêu cầu tốc độ, hoặc thay đổi chiến lược vận hành để tránh dao động.
Những điểm bạn nên kiểm tra trước khi chạy tải thật
Trước khi đưa hệ thống ra môi trường vận hành thực, bạn nên làm checklist ngắn để tránh mất thời gian debug:
- Chiều quay và giới hạn cơ khí: xác nhận hướng quay đúng với phụ tải, tránh chạy ngược gây hỏng cơ cấu.
- Đơn vị và thang đo: xác nhận tốc độ đặt, mô men giới hạn, và phản hồi đang dùng cùng quy ước giữa ECU và biến tần.
- Ramp và phản ứng quá độ: kiểm tra tăng giảm tốc có mượt không, có gây sụt áp hoặc kích hoạt giới hạn không.
- Điều kiện lỗi và phục hồi: mô phỏng một số lỗi thường gặp để xem ECU nhận Tx và phản ứng đúng, ví dụ disable biến tần, ghi log, hoặc cho phép tự phục hồi theo tiêu chuẩn của bạn.
- Tải bus CAN: nếu bạn bật nhiều kênh Tx, hãy kiểm tra chu kỳ truyền để tránh nghẽn bus, đặc biệt khi trên xe có nhiều ECU cùng truyền.
Quy trình triển khai nhanh: từ cấu hình đến nghiệm thu
Để triển khai Torque/Speed Control App (TSC) nhanh nhưng vẫn chắc, bạn có thể đi theo lộ trình 5 bước:
- Bước 1, xác định mục tiêu điều khiển: phụ tải cần bám tốc độ hay cần giới hạn lực, dải tốc độ, dải mô men, và điều kiện môi trường.
- Bước 2, thống nhất gói J1939: chốt PGN, chu kỳ truyền, đơn vị và thang đo cho Rx và Tx. Đảm bảo ECU và biến tần hiểu giống nhau.
- Bước 3, chọn chế độ vận hành: Velocity, Torque hoặc Mixed. Áp dụng logic này vào chiến lược điều khiển của ECU.
- Bước 4, thiết lập chẩn đoán: dùng Tx mặc định trước, sau đó thêm kênh Tx bổ sung theo kịch bản lỗi bạn muốn kiểm soát.
- Bước 5, thử nghiệm có kiểm soát: chạy không tải, chạy tải nhẹ, sau đó mới tăng tải. Ghi log Rx và Tx để so sánh lệnh đặt và phản hồi.
Cách làm này giúp bạn tránh nhảy thẳng vào tải nặng khi chưa xác nhận các lớp cơ bản. Trong đa số dự án, nếu Rx đúng, Tx đủ để nhìn, và chế độ chọn đúng, phần còn lại chủ yếu là tinh chỉnh ramp và giới hạn để phù hợp điều kiện thực tế.
Những lỗi tích hợp hay gặp và cách xử lý nhanh
Dưới đây là các vấn đề thường phát sinh khi bạn tích hợp Torque/Speed Control App (TSC) vào hệ thống xe, kèm hướng xử lý theo hướng thực dụng:
- ECU gửi lệnh nhưng mô tơ không chạy: kiểm tra tín hiệu enable, trạng thái interlock, và xem Tx có báo inhibit hoặc fault không. Đừng chỉ nhìn setpoint.
- Tốc độ đặt có nhưng tốc độ thực thấp: kiểm tra xem Mixed mode có đang kẹp mô men không, hoặc hệ thống có đang bị giới hạn dòng do nguồn. Thêm biến chẩn đoán về limit state để phân biệt.
- Dao động tốc độ khi tải thay đổi: kiểm tra ramp và bộ lọc setpoint phía ECU. Nếu ECU cập nhật setpoint quá nhanh, biến tần sẽ liên tục đuổi theo và gây cảm giác rung.
- Bus CAN không ổn định: kiểm tra chu kỳ Tx, số lượng message, và ưu tiên truyền. Giảm số biến chẩn đoán trong giai đoạn vận hành chính thức.
- Không khớp đơn vị mô men hoặc tốc độ: xác nhận lại scaling ở cả hai phía. Đây là lỗi phổ biến nhất khi nhiều nhóm cùng phát triển ECU và biến tần.
Khi bạn gặp lỗi, hãy dựa vào nguyên tắc “lệnh vào, trạng thái xử lý, phản hồi ra”. Bạn kiểm tra Rx trước để chắc lệnh đúng, sau đó xem trạng thái trong Tx để biết biến tần đang ở chế độ nào và có bị giới hạn gì, cuối cùng đối chiếu phản hồi tốc độ và mô men để xác định tải và nguồn có hợp lý không.
Gợi ý làm việc với kỹ sư ứng dụng để chốt cấu hình tối ưu
Nếu bạn cần chọn app phù hợp nhất hoặc muốn tinh chỉnh Torque/Speed Control App (TSC) theo phụ tải cụ thể, hãy chuẩn bị sẵn các thông tin sau để trao đổi hiệu quả:
- Loại phụ tải, dải tốc độ, dải mô men, chu kỳ làm việc và điều kiện môi trường.
- Kiến trúc hệ thống: ECU nào điều khiển, có gateway không, tải bus CAN và các message đang chạy.
- Yêu cầu phản hồi: ECU cần những biến nào để ra quyết định, mức chi tiết chẩn đoán mong muốn.
- Kịch bản lỗi cần xử lý: quá nhiệt, kẹt tải, nguồn yếu, ngắt kết nối CAN, phục hồi sau lỗi.
Khi bạn đưa đúng dữ liệu đầu vào, việc chốt PGN, chu kỳ truyền và danh sách biến chẩn đoán sẽ nhanh hơn. Đồng thời bạn cũng tránh tình trạng phải thay đổi cấu trúc message ở giai đoạn muộn, vốn tốn công kiểm thử lại trên cả ECU và biến tần.
