
kiến thức về KEB
Điều khiển vòng kín không cảm biến cho động cơ AC tiết kiệm và chính xác
Th3
Sensorless Closed Loop là cách điều khiển động cơ AC theo kiểu vòng kín nhưng không cần gắn encoder. Bạn vẫn có phản hồi tốc độ và vị trí để điều khiển mượt, bám tải tốt, đồng thời cắt giảm chi phí phần cứng và rủi ro hỏng do cáp tín hiệu, rung động, nhiễu điện từ. Nội dung dưới đây giúp bạn hiểu cơ chế mô hình động cơ, mức đáp ứng động, lợi ích so với V/Hz và encoder, cùng các tình huống ứng dụng phù hợp.
Trong thực tế, khi chọn phương án điều khiển động cơ AC bằng biến tần, bạn thường phải cân nhắc giữa hai hướng: điều khiển hở vòng V/Hz (đơn giản, rẻ, dễ cấu hình) hoặc điều khiển vòng kín dùng encoder (đáp ứng nhanh, chính xác, nhưng tăng chi phí và phức tạp cơ khí, dây dẫn). Điểm khó là mỗi lựa chọn đều có đánh đổi rõ ràng.
Sensorless Closed Loop (thường viết tắt SCL/ASCL) được phát triển để thu hẹp khoảng cách đó. Thay vì dựa vào cảm biến gắn ngoài, hệ thống dùng mô hình động cơ và các phép tính nội suy từ điện áp, dòng điện để ước lượng tốc độ và góc rotor. Bạn nhận được cảm giác “vòng kín” khi vận hành, nhưng không phải gắn encoder hay resolver, không cần cáp phản hồi, và giảm bớt các điểm có thể hỏng.
Cơ chế “encoder ảo” dựa trên mô hình động cơ
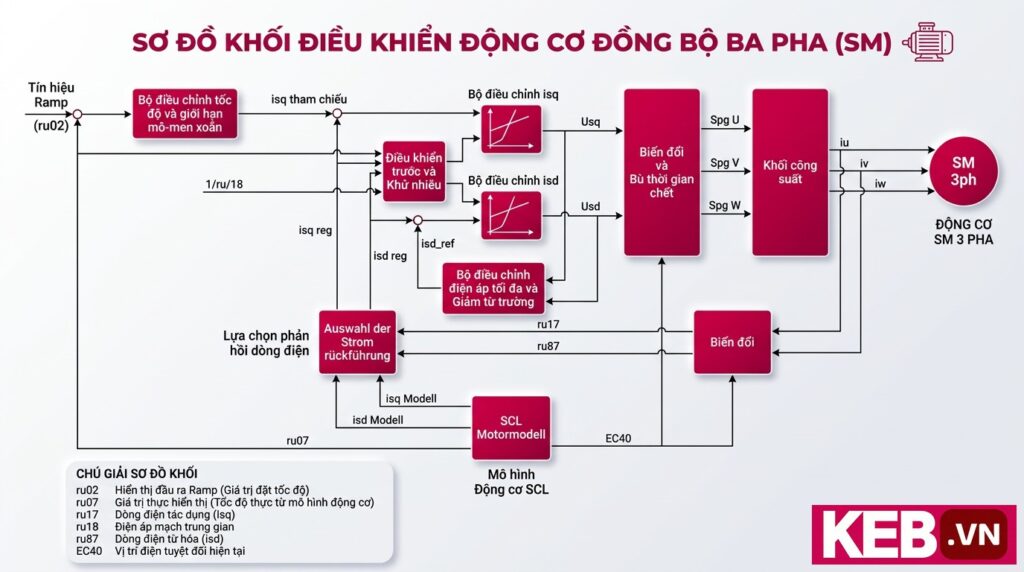
Điểm cốt lõi của Sensorless Closed Loop là đóng vòng điều khiển bằng mô hình toán học của động cơ. Dù không có cảm biến phản hồi vật lý, hệ thống vẫn hoạt động theo nguyên tắc vòng kín: nó liên tục ước lượng trạng thái rotor (tốc độ, vị trí tương đối) rồi so sánh với mục tiêu để hiệu chỉnh lệnh điều khiển.
Thay vì đọc xung A/B/Z từ encoder, biến tần “đọc” thông tin từ chính các đại lượng đã có sẵn trên đường cấp nguồn cho động cơ. Điện áp và dòng điện theo thời gian mang nhiều dấu hiệu về trạng thái từ thông và tải. Khi kết hợp dữ liệu đo được với tham số động cơ , thuật toán có thể suy ra rotor đang quay nhanh hay chậm, đang tăng tốc hay giảm tốc, và đang lệch vị trí tương đối như thế nào.
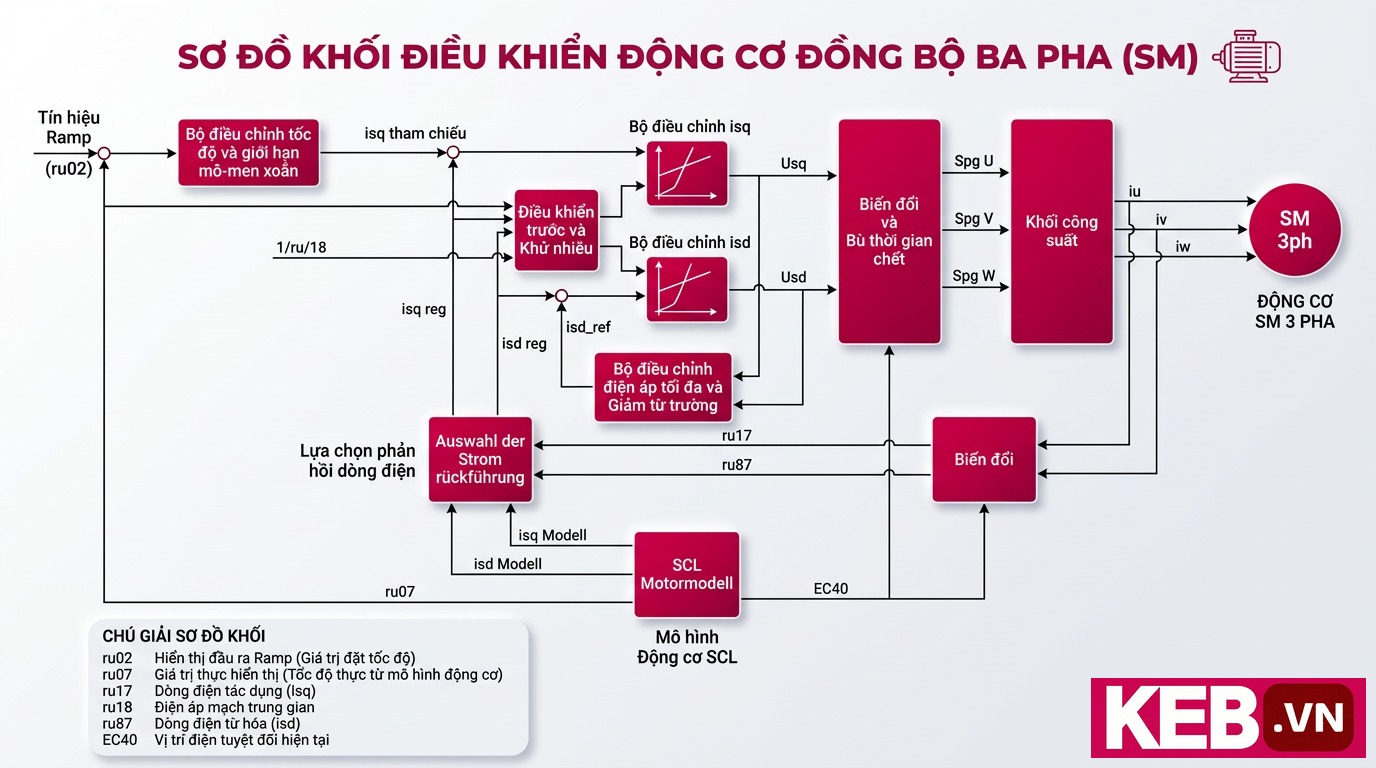
Mô hình động cơ không chỉ “đoán”. Nó dựa trên việc so khớp giữa giá trị tính toán và giá trị thực đo. Ví dụ, hệ thống sẽ:
- Tính dòng và điện áp kỳ vọng theo mô hình khi rotor ở một tốc độ, vị trí nhất định.
- Đo dòng và điện áp thực tế ngay trên ngõ ra biến tần.
- Ước lượng sai lệch và hiệu chỉnh trạng thái rotor để sai số giảm dần theo thời gian.
Nhờ dùng chính cáp nguồn để lấy dữ liệu, bạn tránh được các điểm yếu điển hình của hệ phản hồi: đầu nối lỏng, cáp tín hiệu bị cấn gãy, nhiễu EMI làm sai xung, hoặc encoder hỏng do rung. Với dây dẫn và phụ kiện ít hơn, thời gian lắp đặt và thời gian dừng máy cũng có xu hướng giảm.
Để đạt kết quả tốt, bước khai báo tham số động cơ rất quan trọng. Bạn nên nhập đúng:
- Điện áp định mức, dòng định mức, tần số định mức.
- Tốc độ định mức hoặc số cực, hệ số công suất nếu có.
- Dữ liệu nameplate và các tham số do tự động nhận dạng (auto-tune) nếu biến tần hỗ trợ.
Thực hành tốt là chạy nhận dạng động cơ ở điều kiện cơ khí ổn định. Nếu hệ truyền động có hộp số, thắng cơ, khớp nối đàn hồi, bạn nên đảm bảo cơ cấu không kẹt và tải không biến thiên bất thường trong lúc nhận dạng để mô hình hội tụ nhanh và ổn định.
Đáp ứng động và khả năng bám tải trong vận hành thực tế
Nhiều người cho rằng không có encoder thì không thể đạt đáp ứng nhanh. Thực tế, Sensorless Closed Loop được thiết kế để tiệm cận cảm giác vòng kín, đặc biệt trong các bài toán cần giữ tốc độ ổn định khi tải thay đổi và cần điều khiển mô men chính xác hơn kiểu V/Hz.
Ở chế độ V/Hz hở vòng, biến tần chủ yếu đặt tần số và điện áp theo tỷ lệ. Khi tải tăng đột ngột, tốc độ có thể tụt đáng kể vì hệ không “biết” tốc độ thực đang giảm bao nhiêu. Ngược lại, với Sensorless Closed Loop, thuật toán theo dõi tốc độ ước lượng của trục, phát hiện xu hướng tụt tốc, rồi tăng mô men phù hợp để kéo tốc độ về giá trị đặt.
Khả năng theo dõi trạng thái rotor cũng giúp hệ vận hành mượt hơn khi:
- Tải thay đổi liên tục, ví dụ băng tải có vật liệu lên xuống thất thường.
- Cần tăng tốc, giảm tốc nhanh nhưng vẫn muốn hạn chế rung và quá dòng.
- Cần giữ tốc độ ổn định để đảm bảo chất lượng công nghệ, ví dụ kéo màng, cuộn nhả, bơm định lượng, máy trộn.

Tuy vậy, bạn cũng cần hiểu giới hạn vật lý. Vì mô hình dựa nhiều vào phản hồi điện áp gắn với chuyển động rotor, vùng tốc độ rất thấp, đặc biệt gần 0 rpm, sẽ khó đạt “giữ đứng yên” với mô men giữ tối đa như khi dùng encoder. Nếu ứng dụng của bạn yêu cầu holding torque lớn tại 0 tốc độ trong thời gian dài, phương án encoder thường an toàn hơn.
Để tối ưu đáp ứng động của Sensorless Closed Loop, bạn nên chú ý các điểm thực dụng sau:
- Thiết lập thời gian tăng tốc và giảm tốc phù hợp với quán tính tải để tránh bão hòa mô men và quá dòng.
- Cấu hình giới hạn dòng và mô men hợp lý để vừa bảo vệ thiết bị vừa giữ được khả năng bù tải.
- Kiểm tra chất lượng nguồn và nối đất để giảm nhiễu, giúp đo lường dòng điện chính xác.
- Nếu có cơ cấu thắng, đồng bộ logic nhả thắng với mô men để tránh trượt và sốc cơ khí.
Lợi ích khi so sánh với V/Hz và hệ dùng encoder
Điểm mạnh của Sensorless Closed Loop thể hiện rõ nhất khi bạn đặt nó cạnh hai lựa chọn phổ biến còn lại. Dưới đây là các khác biệt theo hướng dễ áp dụng trong lựa chọn giải pháp.
Khi đặt cạnh điều khiển hở vòng V/Hz
- Khả năng bù tải tốt hơn. Khi tải tăng hoặc giảm, hệ theo dõi tốc độ ước lượng và điều chỉnh mô men để bám setpoint.
- Ổn định tốc độ cao hơn trong dải vận hành rộng, hữu ích với băng tải, quạt công nghiệp có áp biến thiên, trục cuộn nhả.
- Điều khiển mô men chủ động hơn. Thay vì đặc tính “gần như mô men không đổi” theo V/Hz, hệ có thể quản lý mô men theo yêu cầu để giảm tụt tốc và giảm rung.
- Chất lượng tăng tốc, giảm tốc mượt hơn do vòng điều khiển có phản hồi nội suy, hạn chế hiện tượng hụt tốc khi kéo tải nặng.
Khi đặt cạnh điều khiển vòng kín dùng encoder
- Giảm chi phí phần cứng. Bạn không cần encoder, không cần gá lắp cơ khí, không cần cáp phản hồi và phụ kiện đi kèm.
- Giảm rủi ro hỏng hóc do cáp tín hiệu, đầu nối và linh kiện phản hồi. Đây là lợi thế lớn ở môi trường bụi, rung, ẩm hoặc nhiệt cao.
- Miễn nhiễm tốt hơn trước rung và nhiễu EMI vì không có đường tín hiệu điện áp thấp dễ bị tác động.
- Giới hạn cần cân nhắc. Sensorless Closed Loop không hướng tới bài toán cần mô men giữ tối đa tại 0 tốc độ trong thời gian dài, vì mô hình cần tín hiệu gắn với chuyển động rotor để suy ra trạng thái.
Nếu bạn đang phân vân, một cách chọn nhanh là dựa vào yêu cầu của quy trình:
- Nếu bạn ưu tiên đơn giản và tải ít biến động, V/Hz có thể đủ.
- Nếu bạn cần độ chính xác vị trí cao, giữ đứng yên tải nặng, hoặc đồng bộ trục chặt chẽ, encoder thường phù hợp.
- Nếu bạn cần bám tốc tốt, đáp ứng nhanh ở tốc độ thấp đến trung bình, nhưng muốn loại bỏ encoder vì chi phí và độ tin cậy, Sensorless Closed Loop là lựa chọn đáng cân nhắc.

Gợi ý triển khai và kiểm tra nhanh khi chạy thực tế
Khi đưa Sensorless Closed Loop vào vận hành, chất lượng kết quả phụ thuộc nhiều vào quy trình setup. Bạn có thể áp dụng một checklist đơn giản để giảm thời gian thử sai và tăng độ ổn định.
1) Chuẩn hóa dữ liệu động cơ và chạy nhận dạng tham số
Hãy bắt đầu từ nameplate, sau đó dùng chức năng auto-tune nếu có. Mục tiêu là để mô hình động cơ khớp với động cơ thực tế. Nếu bạn thay động cơ khác công suất hoặc khác loại, đừng dùng lại bộ tham số cũ vì sai số mô hình sẽ tăng, kéo theo bám tốc kém.
- Nhập đúng điện áp và tần số định mức theo cách đấu dây.
- Kiểm tra dòng không tải sau khi chạy, nếu dòng bất thường hãy kiểm tra cơ khí kẹt hoặc tham số sai.
- Với tải có quán tính lớn, tăng thời gian ramp để thuật toán có đủ “không gian” điều khiển.
2) Đánh giá hành vi khi đổi tải
Hãy tạo một bài test có kiểm soát. Ví dụ, chạy ở 30 Hz rồi đóng tải cơ khí hoặc tăng tải công nghệ theo từng mức. Bạn quan sát ba điểm: độ tụt tốc, thời gian hồi phục, và độ ổn định sau khi bù tải. Nếu tốc độ dao động, bạn nên xem lại giới hạn dòng, thông số điều khiển, và chất lượng đo dòng.
3) Kiểm tra dải tốc độ thấp và điểm gần 0
Trong vùng tốc độ thấp, bạn nên kiểm tra khả năng khởi động tải, khả năng chống kẹt và độ êm. Nếu ứng dụng yêu cầu dừng chính xác và giữ tải, hãy đánh giá xem mô men giữ thực tế có đủ không. Với các cơ cấu cần giữ đứng yên lâu, bạn có thể cần thắng cơ hoặc chuyển sang giải pháp có encoder.
4) Giảm nhiễu và tăng độ tin cậy
Dù không có cáp phản hồi, bạn vẫn nên làm đúng kỹ thuật đấu nối để phép đo dòng ổn định:
- Đi dây động lực và dây điều khiển theo tuyến tách biệt, hạn chế đi chung máng.
- Nối đất đúng chuẩn, ưu tiên điểm nối đất chung, tiếp xúc tốt.
- Dùng cáp động lực phù hợp, đúng tiết diện, đúng tiêu chuẩn chống nhiễu nếu môi trường EMI cao.
Tình huống ứng dụng phù hợp và các ca sử dụng điển hình
Sensorless Closed Loop phát huy lợi thế rõ rệt khi bạn muốn tăng hiệu năng so với V/Hz nhưng lại gặp hạn chế về không gian lắp encoder, điều kiện rung, hoặc môi trường nhiễu. Dưới đây là các bối cảnh thường mang lại lợi ích thực tế.
- Tiết kiệm không gian và giảm dây dẫn. Khi không cần cáp phản hồi, hệ thống gọn hơn, đi dây nhanh hơn, đặc biệt hữu ích trong máy nhỏ, cụm trục gói gọn, hoặc tủ điện hạn chế lối ra cáp.
- Môi trường rung mạnh. Loại bỏ encoder giúp giảm nguy cơ hư hại do rung, lệch tâm, hoặc mỏi cáp, thường gặp ở máy nghiền, máy rung, băng tải dài, và các thiết bị có va đập cơ khí.
- Môi trường nhiễu điện. Khi có biến tần công suất lớn, contactor, hàn điện, hoặc nhiều nguồn gây EMI, cáp tín hiệu encoder dễ bị ảnh hưởng. Không có đường tín hiệu điện áp thấp giúp hệ ít nhạy hơn với nhiễu.
Ngoài ba nhóm trên, bạn có thể cân nhắc Sensorless Closed Loop cho các ứng dụng sau, nơi “bám tốc tốt” tạo ra lợi ích trực tiếp:
- Băng tải cấp liệu. Khi vật liệu đổ dồn, tải tăng bất chợt, hệ vẫn giữ tốc độ ổn định hơn để tránh dồn ứ hoặc thiếu liệu.
- Máy trộn và máy khuấy. Độ nhớt thay đổi làm mô men thay đổi liên tục, điều khiển theo mô hình giúp ổn định quá trình.
- Quạt và bơm có yêu cầu ổn định lưu lượng. Khi áp suất hệ thống dao động, khả năng bù tải giúp giảm sai lệch tốc độ, hỗ trợ giữ lưu lượng gần mục tiêu.
- Máy cuộn, nhả cuộn mức cơ bản. Khi đường kính cuộn thay đổi, tải thay đổi theo, hệ bám tốc tốt hơn so với V/Hz, nhất là khi cần giữ tốc tuyến tính ổn định.
Một lưu ý thực tế: nếu ứng dụng của bạn thuộc nhóm định vị chính xác cao theo trục, đồng bộ đa trục chặt chẽ, hoặc cần mô men giữ lớn tại 0 tốc độ, hãy đánh giá kỹ yêu cầu. Trong các trường hợp đó, encoder vẫn có ưu thế rõ rệt. Còn nếu bạn cần nâng chất lượng điều khiển mà vẫn muốn hệ cơ khí đơn giản, ít linh kiện, dễ bảo trì, Sensorless Closed Loop thường cho tỷ lệ chi phí trên hiệu năng rất tốt.
Khuyến nghị chọn giải pháp theo yêu cầu của bạn
- Nếu mục tiêu là chạy ổn định và chi phí thấp nhất, hãy bắt đầu với V/Hz, sau đó nâng cấp khi thấy tụt tốc hoặc dao động gây lỗi công nghệ.
- Nếu mục tiêu là độ chính xác vị trí và giữ đứng yên, ưu tiên encoder.
- Nếu mục tiêu là bám tốc, bù tải, giảm phụ kiện phản hồi, ưu tiên Sensorless Closed Loop và đầu tư đúng vào bước nhận dạng động cơ, cấu hình giới hạn mô men và kiểm tra dải tốc độ thấp.
Nếu bạn đang thiết kế hoặc cải tiến hệ truyền động, hãy liệt kê rõ yêu cầu: dải tốc độ, biến thiên tải, yêu cầu giữ tại 0 rpm, môi trường rung và EMI, thời gian dừng máy cho bảo trì. Từ đó, bạn sẽ quyết định nhanh liệu Sensorless Closed Loop có phải là lựa chọn tối ưu cho hệ của bạn hay không.
